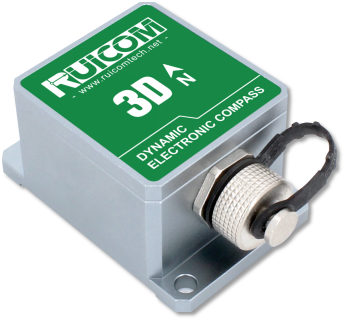


动态载体为什么需要三维动态罗盘
普通磁罗经只在水平静止时可靠:船体摇摆、载体机动带来的倾角,会让磁方位误差迅速 放大。GDM350 内置三轴加速度计、三轴陀螺仪与三轴磁力计,动态惯导算法实时解算 俯仰与横滚,并基于动态姿态做全量程磁方位补偿——即使 ±85° 大倾角下航向依然可信; 硬铁与软铁智能校准抑制环境磁场干扰,5~100 Hz 可设输出让航向实时刷新。
磁罗经一倾斜就失真,GNSS 在水下与遮挡处无能为力。GDM350 三维动态电子罗盘以 9 轴 IMU 融合陀螺仪、加速度计与磁力计,在 ±85° 大倾角与复杂磁场下仍输出补偿后的 航向——为船舶导航、天线伺服、ROV 与无人智能系统提供统一、连续的航向基准。
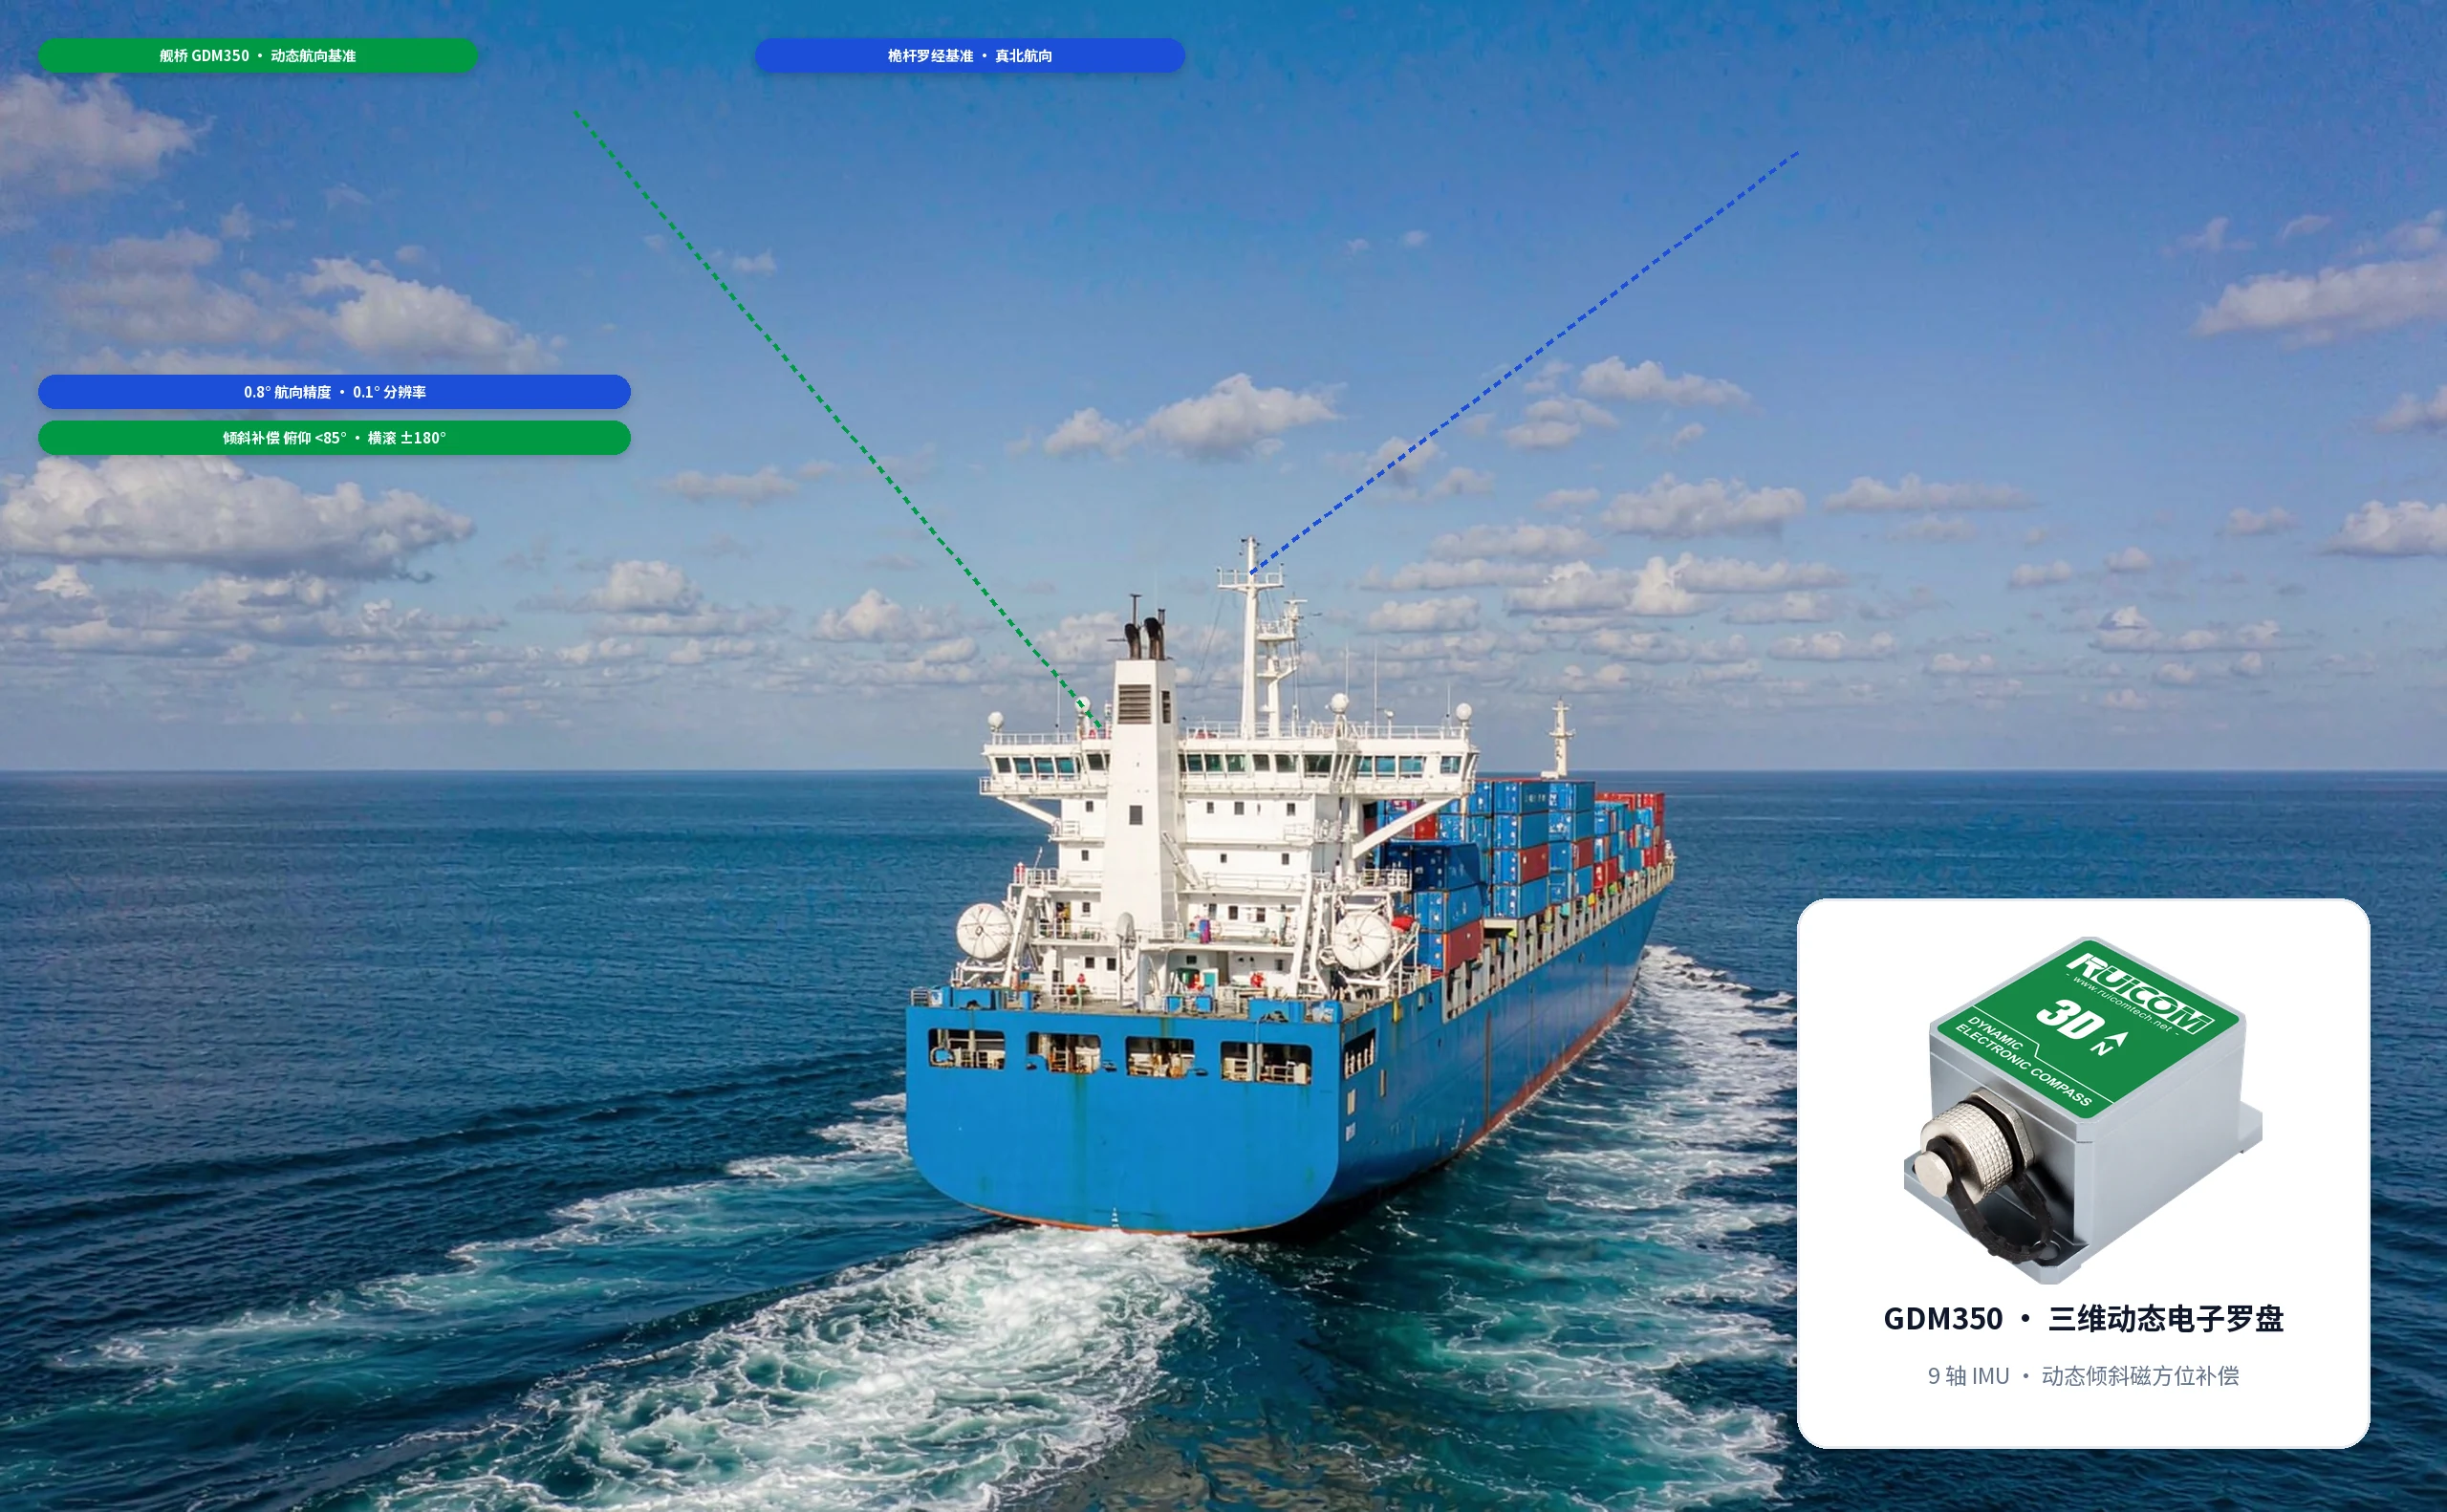
普通磁罗经只在水平静止时可靠:船体摇摆、载体机动带来的倾角,会让磁方位误差迅速 放大。GDM350 内置三轴加速度计、三轴陀螺仪与三轴磁力计,动态惯导算法实时解算 俯仰与横滚,并基于动态姿态做全量程磁方位补偿——即使 ±85° 大倾角下航向依然可信; 硬铁与软铁智能校准抑制环境磁场干扰,5~100 Hz 可设输出让航向实时刷新。
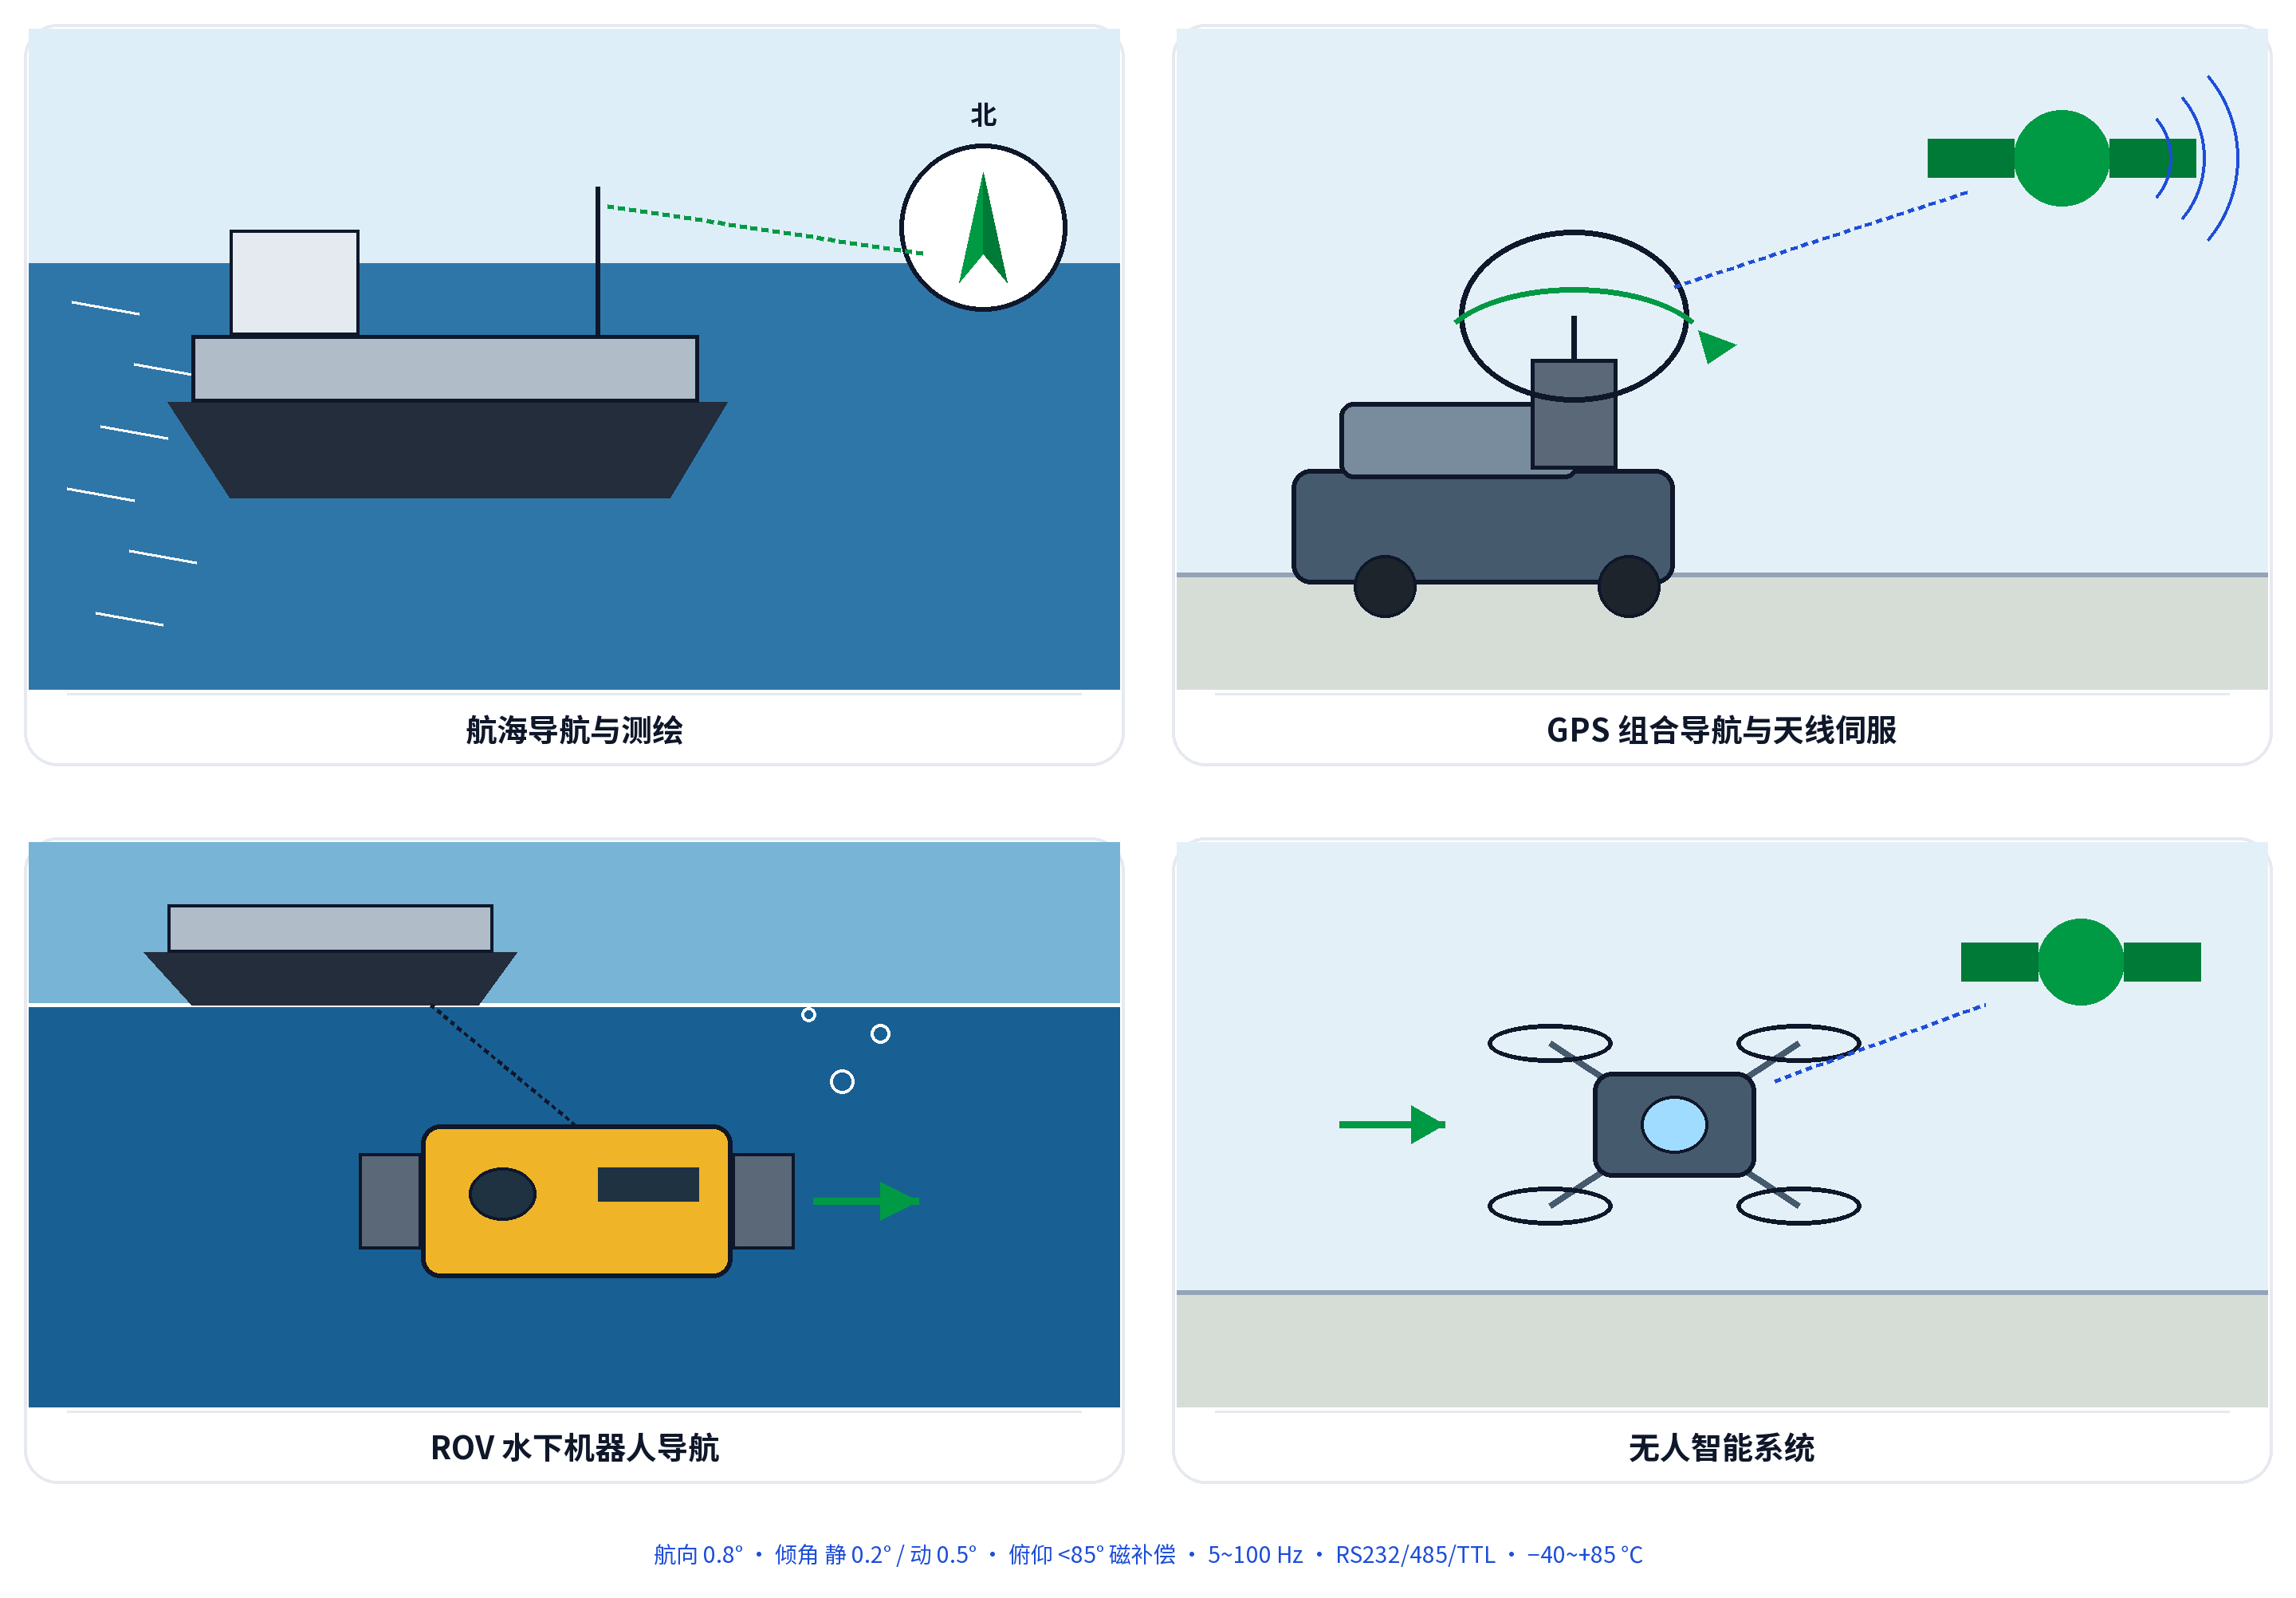 瑞惯 GDM350 · 航海、伺服、ROV 与无人系统
高性能三维动态电子罗盘,内置 9 轴 IMU——三轴加速度计、陀螺仪与磁力计,动态 惯导算法实时解算俯仰与横滚,并在 ±85° 大倾角下做全量程磁方位补偿;硬铁/软铁 智能校准,RS232 / RS485 / TTL 可定制协议。