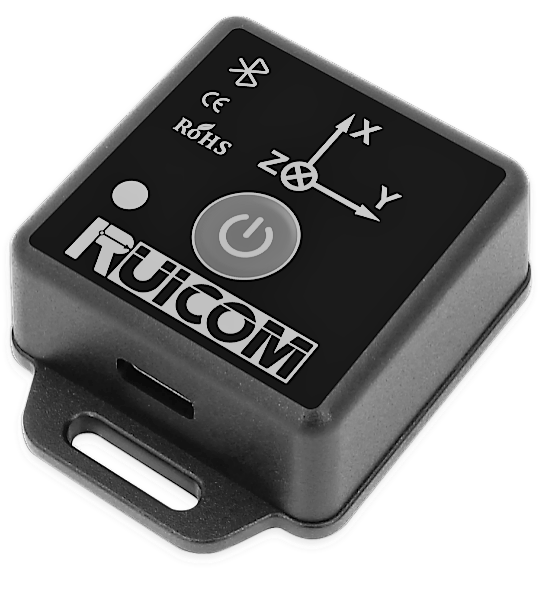
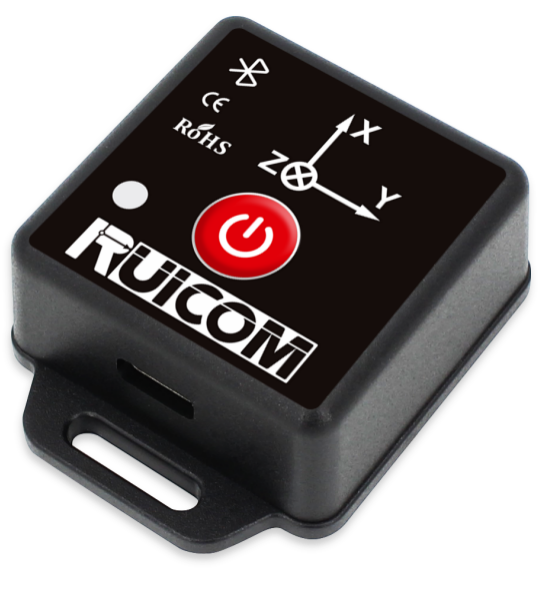
如果将机器人的“大脑”比作感知与决策的中枢,那么IMU(惯性测量单元)就是它的“内耳前庭”和“小脑”——负责实时感知自身姿态、维持身体平衡,是机器人稳定奔跑的核心基础。
IMU:为机器人构建内在的“平衡感知”
IMU就像一个微小而精密的传感器,以极高的采样频率测量机器人的加速度和角速度。基于这些数据,机器人能够准确判断自己是否前倾、后仰或侧倾。这项能力对机器人而言不可或缺,正如人类的前庭系统对维持平衡的重要性一样。
随赛道上的稳定之锚
在复杂的21公里赛程中,IMU的核心价值集中体现在以下三个方面:
但机遇背后,也藏着行业共同的难题。一方面,国际高端市场仍被海外厂家垄断,国内多数IMU1. 动态平衡与姿态矫正 —— 在奔跑过程中,机器人的“小脑”需要以毫秒级精度协调数十个关节的运动。IMU以高达400Hz的频率将姿态数据实时回传至控制系统,使机器人能够像人类一样通过细微的身体调整保持稳定,从容应对各种复杂路况。
2. 自主导航与环境适应 —— 机器人通常综合来自IMU、摄像头、激光雷达等多种传感器的信息。在隧道等GPS信号较弱的区域,视觉传感器可能因强光或阴影而出现“视线模糊”,此时IMU便作为冗余备份,持续提供准确的方位和姿态信息,防止机器人迷失方向或失控。
3. 为先进算法提供关键输入 —— 现代人形机器人普遍采用强化学习、模型预测控制等先进算法来规划步态。IMU实时采集的姿态数据,对这些算法做出动态决策并进行即时修正至关重要。
深圳瑞惯科技专注于MEMS传感器应用方案的研发、生产、销售
深圳瑞惯科技有限公司专注于惯性导航、INS/GPS组合导航系统、MEMS作为机器人运动控制中的“平衡中枢”,RUICOM:
技术演进与未来挑战
从近期的机器人马拉松赛事中,可以清晰地看到机器人运动控制技术的演进:
2026从“盲跑”到“智跑”:IMU2025年,许多机器人高度依赖IMU进行“盲跑”,稳定性欠佳。到2026年,随着力感知等新技术的融合,机器人实现了从被动感知到主动控制的跨越,自主导航和完赛能力显著提升。 从单一传感器到融合感知:仅依靠IMU积分推算位置会随时间产生累积误差,因此多传感器融合成为必然趋势,使机器人能够更准确地感知地面反作用力,实现精细化的力控。 展望未来:该领域仍面临诸多挑战,例如降低传感器到算法链路的延迟,以及应对更复杂的非结构化地形(如碎石、台阶等)。 RUICOM GMU系列产品为机器人提供了最基础的内在平衡感知,而多传感器融合技术与更先进算法的应用,最终将推动机器人实现从“踉跄学步”到“健步如风”的跨越。