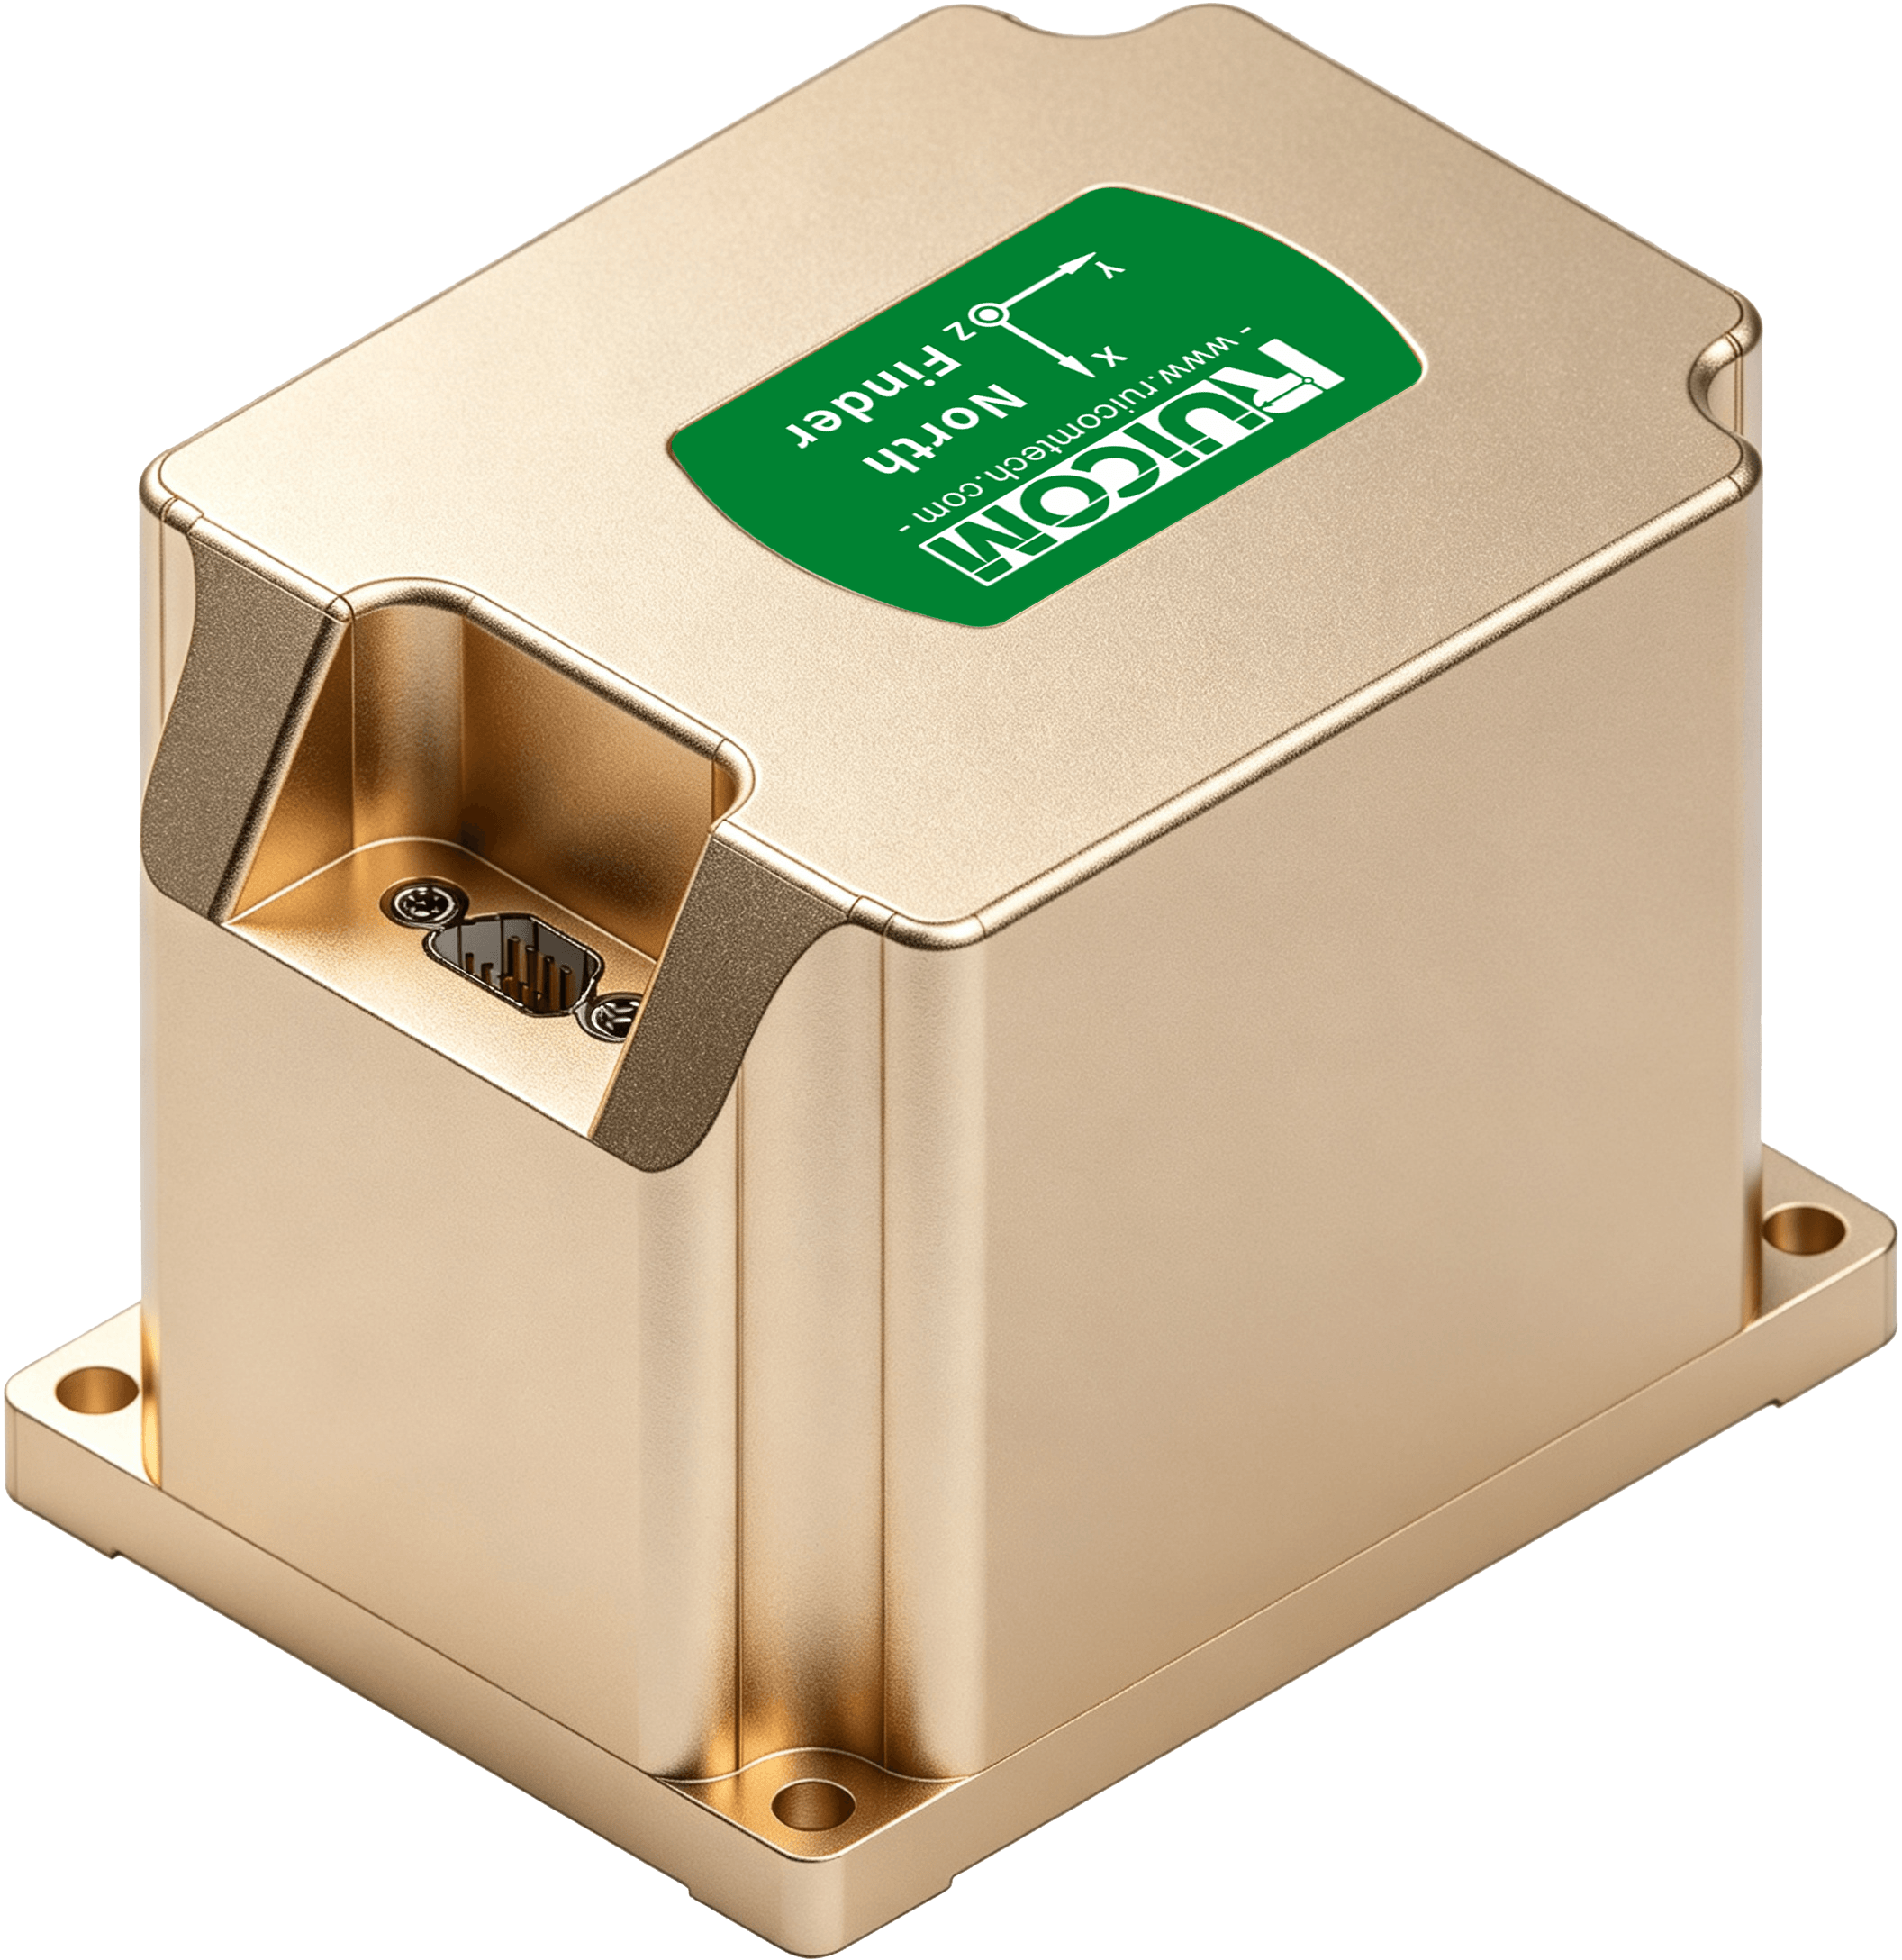
水平方位角姿态角输出
组合导航位置/速度输出
三轴角速度/加速度输出
紧凑而轻巧设计
寿命长 ,稳定性强
RS232&CAN输出/TTL3.3V&CAN输出可选
 规格书下载
软件下载区
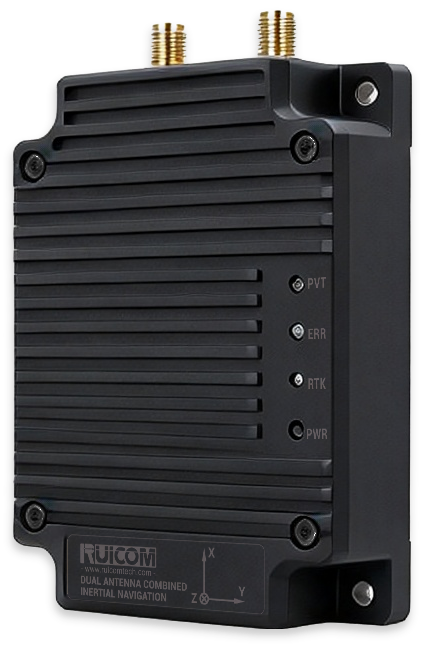
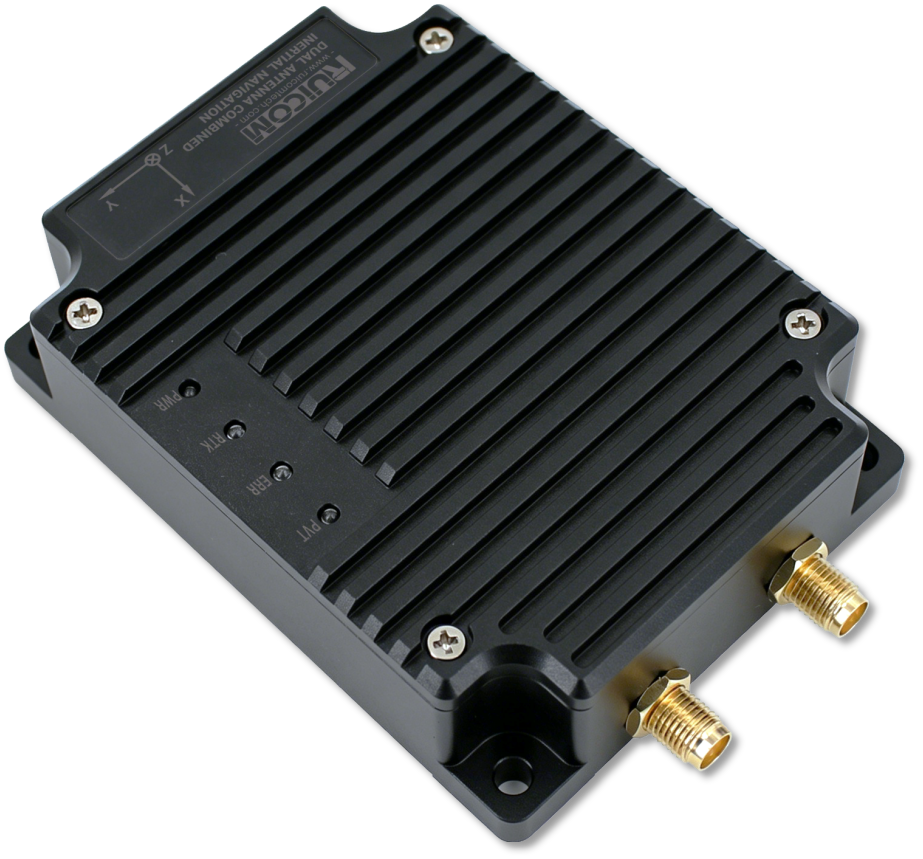
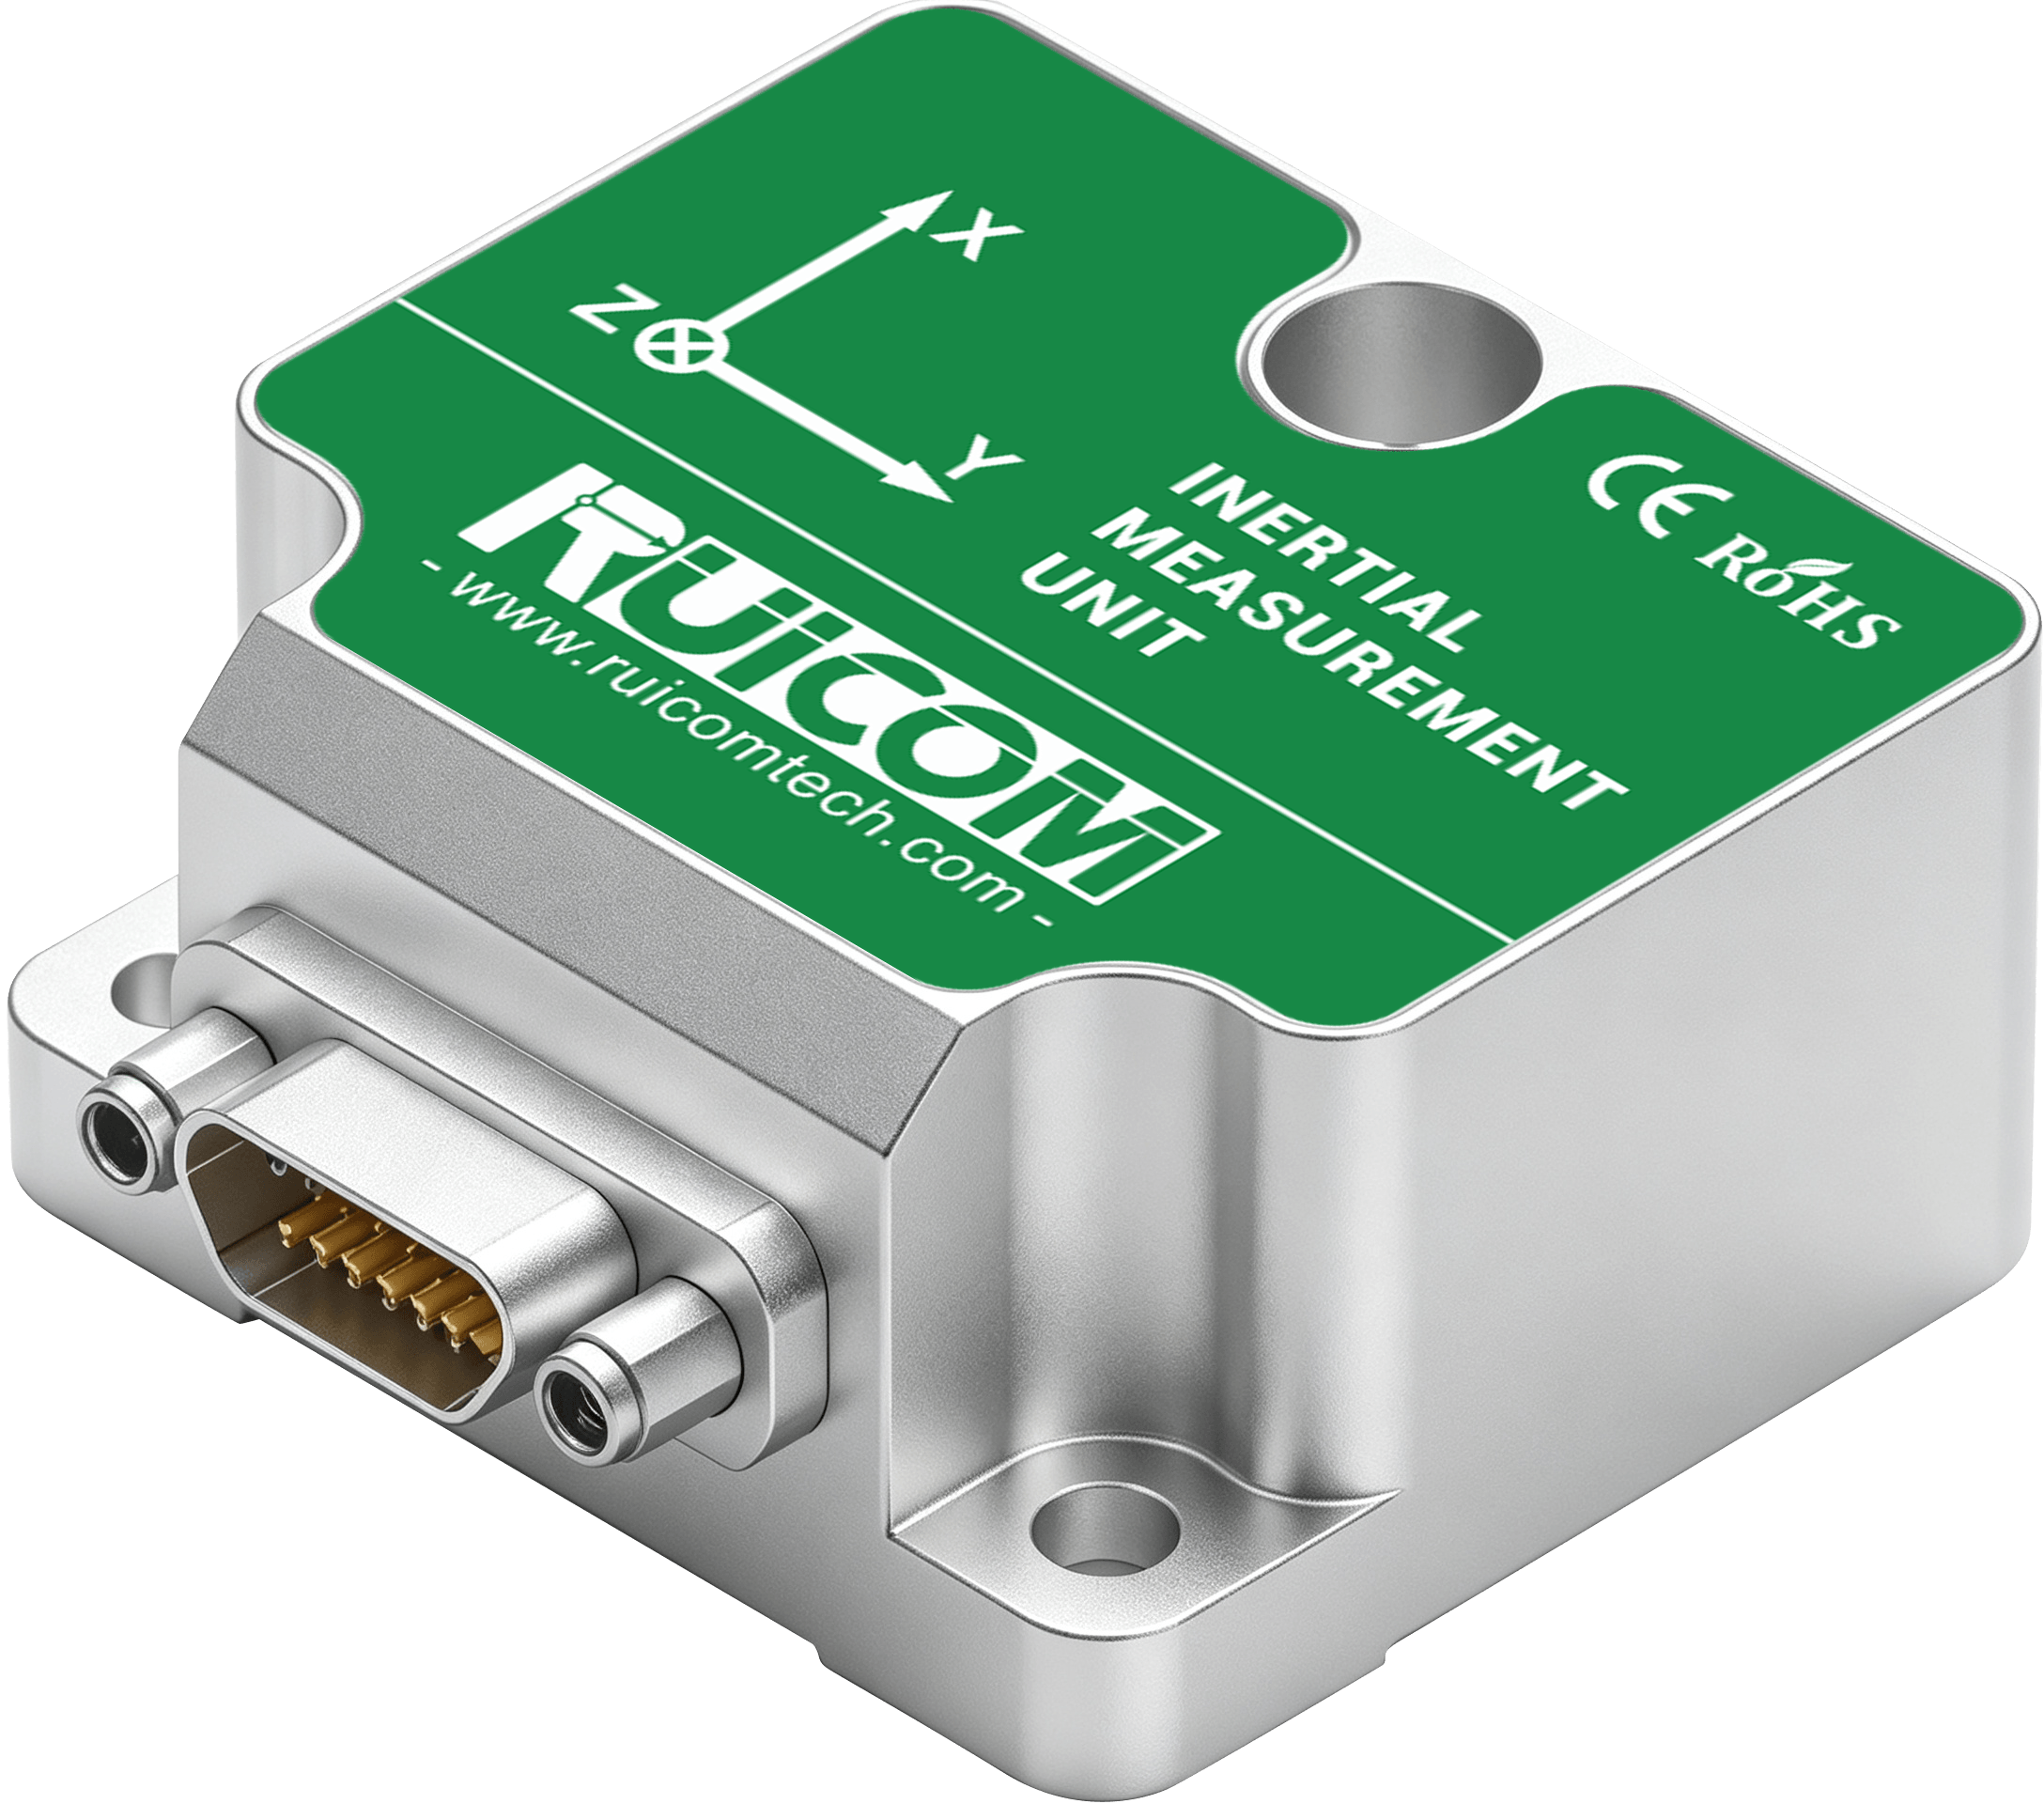
GNS982H 是瑞惯科技以 MEMS 惯性测量平台为基础研制的双天线组合惯导产品,具备较高精度的导航与姿态测量能力。该产品将陀螺仪角速率与加速度计加速度进行融合,开展动态姿态解算,实时给出载体的姿态角、方位角、速度、位置、三轴角速度及三轴加速度。设备内部集成GNSS惯性组合导航算法,建立 Kalman 滤波模型,对系统误差、IMU 仪表误差等进行实时反馈,以降低系统发散风险,并有助于抑制陀螺仪短时漂移。
该产品适用于动中通车载卫星天线设备、车辆方位引导、无人机姿态与方位控制等场景。
|
GNS982H(导航系统默认为:GPS+BDS) |
参数 |
||||
|
GNSS指标 |
|||||
|
定位精度(RMS) |
单点:1.5m,高程:2.5m RTK:水平:1cm+1ppm 高程:2cm+1ppm |
||||
|
双天线定向精度(RMS) |
0.1°/1m基线 |
||||
|
速度精度(RMS) |
0.03m/s |
||||
|
更新率 |
5Hz |
||||
|
GNSS初始化时间 |
<30s |
||||
|
惯导指标 |
|||||
|
陀螺量程 |
±300°/s |
||||
|
陀螺零偏不稳定性(Allan) |
1.2deg/h |
||||
|
陀螺随机游走(Allan) |
0.05deg/√hr |
||||
|
加速度计量程 |
±6g |
||||
|
加速度计零偏不稳定性(Allan) |
0.025mg |
||||
|
加速度计随机游走(Allan) |
XYZ:0.02m/s/√hr |
||||
|
更新率 |
200hz |
||||
|
组合导航系统性能 |
|||||
|
|
位置精度 |
横滚精度 |
俯仰精度 |
航向精度 |
速度精度 |
|
精度 |
(1σ) |
(1σ) |
(1σ) |
(1σ) |
(1σ) |
|
导航失锁0s |
0.01m |
0.1° |
0.1° |
0.1° |
0.03m/ S |
|
导航失锁60s |
2m |
0.15° |
0.15° |
0.15° |
0.1m/ S |
|
供电电压 |
4.8-36VDC |
||||
|
工作电流 |
480mA(DC5V)/200mA(DC12V) |
||||
|
接口 |
支持2×RS232或TTL3.3V、1xCAN、 2×GNSS天线接口、1×电源接口 |
||||
|
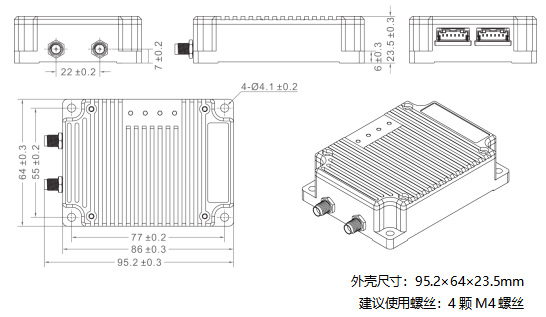
尺寸 |
95.2×64×23.5mm |
||||
|
重量 |
≤227g |
||||