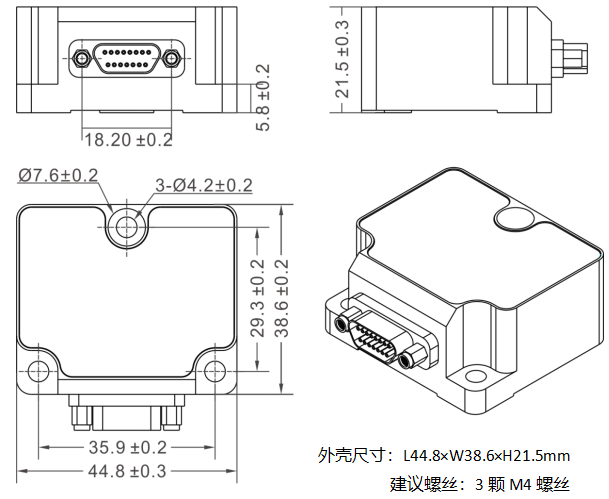
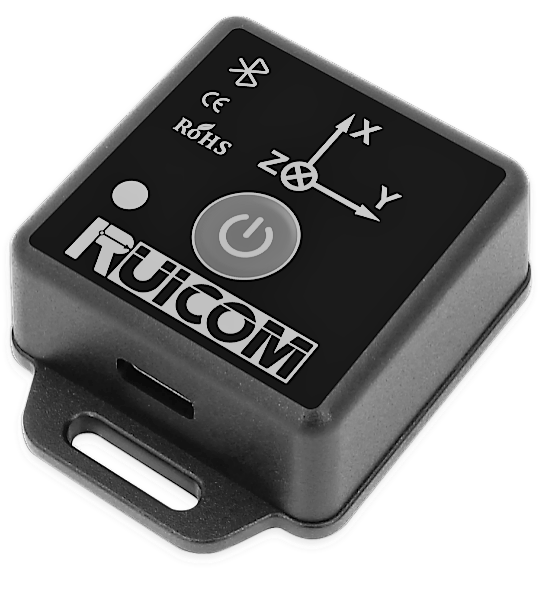
IMU惯性测量单元
 测量载体的三轴角速率
振动:10~2000Hz,10g
供电电压:DC5.0V±0.5V
冲击:100g@11ms、三轴向(半正弦波)/span>
 规格书下载
软件下载区
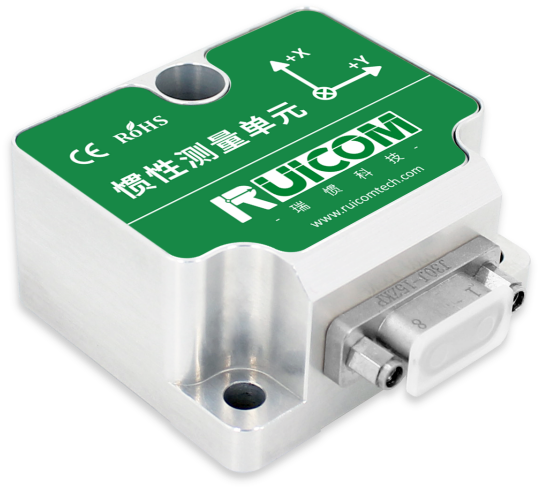
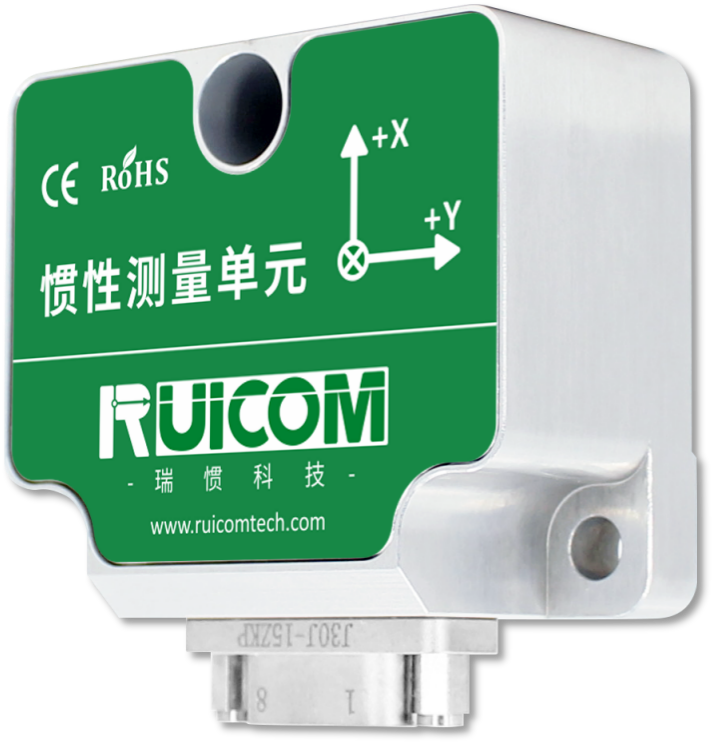
GIM300型惯性测量单元(IMU)采用三轴陀螺仪、三轴加速度计、温度传感器及信号处理电路的一体化设计,可实时测量载体三轴角速度、三轴线加速度及环境温度参数。系统支持外部经纬度/高程信息注入以完成初始对准,并实时解算输出俯仰角、横滚角及航向角等姿态数据。采用RS422/RS485标准串行接口,遵循定制通信协议进行数据交互。
该产品创新性地应用差分陀螺架构,显著抑制了线性加速度和机械振动干扰,结合全温域补偿技术,确保在工业级严苛环境下的可靠运行,在多个工业场景长期作业实地验证,具备卓越的环境适应性与长期运行可靠性。
|
GIM300 |
参数 |
|
数据更新率 |
100Hz(用户可设置) |
|
初始对准时间 |
3分钟 |
|
初始对准航向角 |
0.5°(水平),1.0°(倾斜) |
|
姿态角 |
|
|
横滚/俯仰 1σ(静态) |
0.1° |
|
横滚/俯仰 1σ(动态) |
0.5° |
|
静态偏北航向角 |
0.3° |
|
陀螺仪技术参数 |
|
|
测量范围 |
300°/s |
|
零偏不稳定性(@Allan方差) |
≤0.03°/h |
|
角度随机游走(@Allan方差) |
0.03°/√h |
|
分辨率 |
≤0.001°/s |
|
标度因数非线性 |
≤100ppm |
|
标度因数重复性 |
≤50ppm |
|
交叉耦合 |
≤0.1% |
|
带宽 |
100Hz |
|
加速度计技术参数 |
|
|
测量范围 |
±20g |
|
零偏不稳定性(@Allan方差) |
0.019mg |
|
零偏重复性 |
0.08mg |
|
速度随机游走(@Allan方差) |
0.04m/s/√h |
|
全温范围内零偏误差 |
0.5mg |
|
环境参数 |
|
|
供电电压 |
DC5.0~0.5V(电源纹波峰值小于100mV) |
|
工作电流 |
225mA±5mA@5VDC |
|
最大工作电流 |
<500mA |
|
工作温度 |
-40℃~85℃ |
|
存储温度 |
-40℃~85℃ |
|
振动 |
10~2000Hz,10g |
|
冲击 |
100g@11ms、三轴向(半正弦波) |
|
重量 |
≤60g(不含电缆线) |
|
注意:横滚±180°,航向为0~360°(北偏东为增加), 俯仰为±90°。 |
|