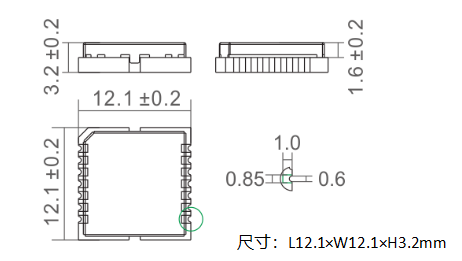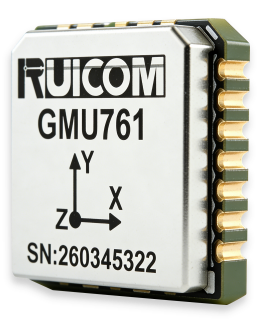
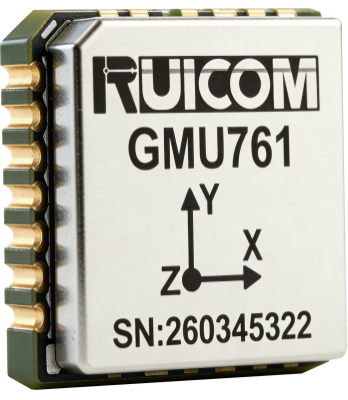
GMU761是一款基于MEMS技术自主研发的惯性测量模块,集成IMU(惯性测量单元)、VRU(垂直参考单元)和AHRS(姿态与航向参考系统)功能于一体。模块采用自适应扩展卡尔曼滤波算法,结合IMU噪声动态分析与载体运动状态识别技术,能够在高动态环境下实现高精度姿态输出,并有效抑制航向角漂移。每一模块在出厂前均经过全面的误差补偿,涵盖温度影响、零偏、比例因子及交叉轴误差等多项校准,确保其在各类复杂工况下的稳定性和可靠性。
GMU761支持UART和CAN接口通信,并提供灵活的用户配置选项。若使用CAN接口,用户需在外部集成CAN收发器电路。该模块专为对可靠性与环境适应性有较高要求的工业应用场景而设计。
|
GMU761 |
条件 |
参数 |
||
|
姿态角 |
横滚角 |
精度 |
1σ RMS |
0.15° |
|
量程 |
- |
±180° |
||
|
俯仰角 |
精度 |
1σ RMS |
0.15° |
|
|
量程 |
- |
±90° |
||
|
无参考 航向角 |
精度 |
1σ RMS |
0.2° |
|
|
量程 |
- |
±180° |
||
|
磁参考 航向角 |
精度 |
1σ RMS |
2.5° |
|
|
量程 |
- |
±180° |
||
|
角度分辨率 |
- |
0.001° |
||
|
陀螺仪 |
量程 |
- |
±2000°/s |
|
|
非线性度 |
- |
±0.05%FS |
||
|
噪声密度 |
- |
0.015°/s/√Hz |
||
|
零偏不稳定性 |
@25℃,ALLAN方差,1σ |
3°/hr |
||
|
带宽(-3dB) |
- |
50Hz |
||
|
零点偏移 |
1σ RMS |
±0.5°/s |
||
|
零点温漂 |
1σ RMS, -40~85°C |
±1°/s |
||
|
加速度计 |
量程 |
- |
±16g |
|
|
非线性度 |
- |
±0.1%FS |
||
|
噪声密度 |
- |
100ug/√Hz |
||
|
零偏不稳定性 |
@25,ALLAN方差,1σ |
0.03mg |
||
|
带宽(-3dB) |
|
50Hz |
||
|
零点偏移 |
1σ RMS |
±20mg |
||
|
零点温漂 |
1σ RMS, -40~85°C |
±10mg |
||
|
磁传感器 |
量程 |
|
±30Gauss |
|
|
非线性度 |
FS = ±32G |
±0.5%FS |
||
|
分辨率 |
LBS |
1mG |
||
|
噪声 |
RMS |
2mGauss |
||
|
电气连接 |
输入电压 |
- |
2.8-5.5VDC |
|
|
功耗 |
- |
<160mW |
||
|
通信接口 |
- |
UART |
||
|
输出频率 |
最高1KHz |
1-1KHz |
||
|
环境指标 |
工作温度 |
- |
-40~85°C |
|
|
存储温度 |
相对湿度≤ 65% |
-45~85°C |
||
|
抗冲击性 |
- |
500g |
||
|
尺寸 |
- |
12.1X12.1x3.2mm |
||
|
重量 |
- |
≤5g |
||